A robot spider is surrounded by several small robots, showcasing a futuristic assembly of robotic technology.

GPU-Accelerated Real-Time Control and Simulation of Magnetically Actuated Microbot Swarms for Targeted Drug Delivery.

This article examines how GPUs enable sub‑millisecond control of magnetically actuated microrobot swarms by accelerating many‑body physics, swarm simulation, and reinforcement‑learning‑based navigation.
2026-05-24 · 13 min · Theophilus Eriata
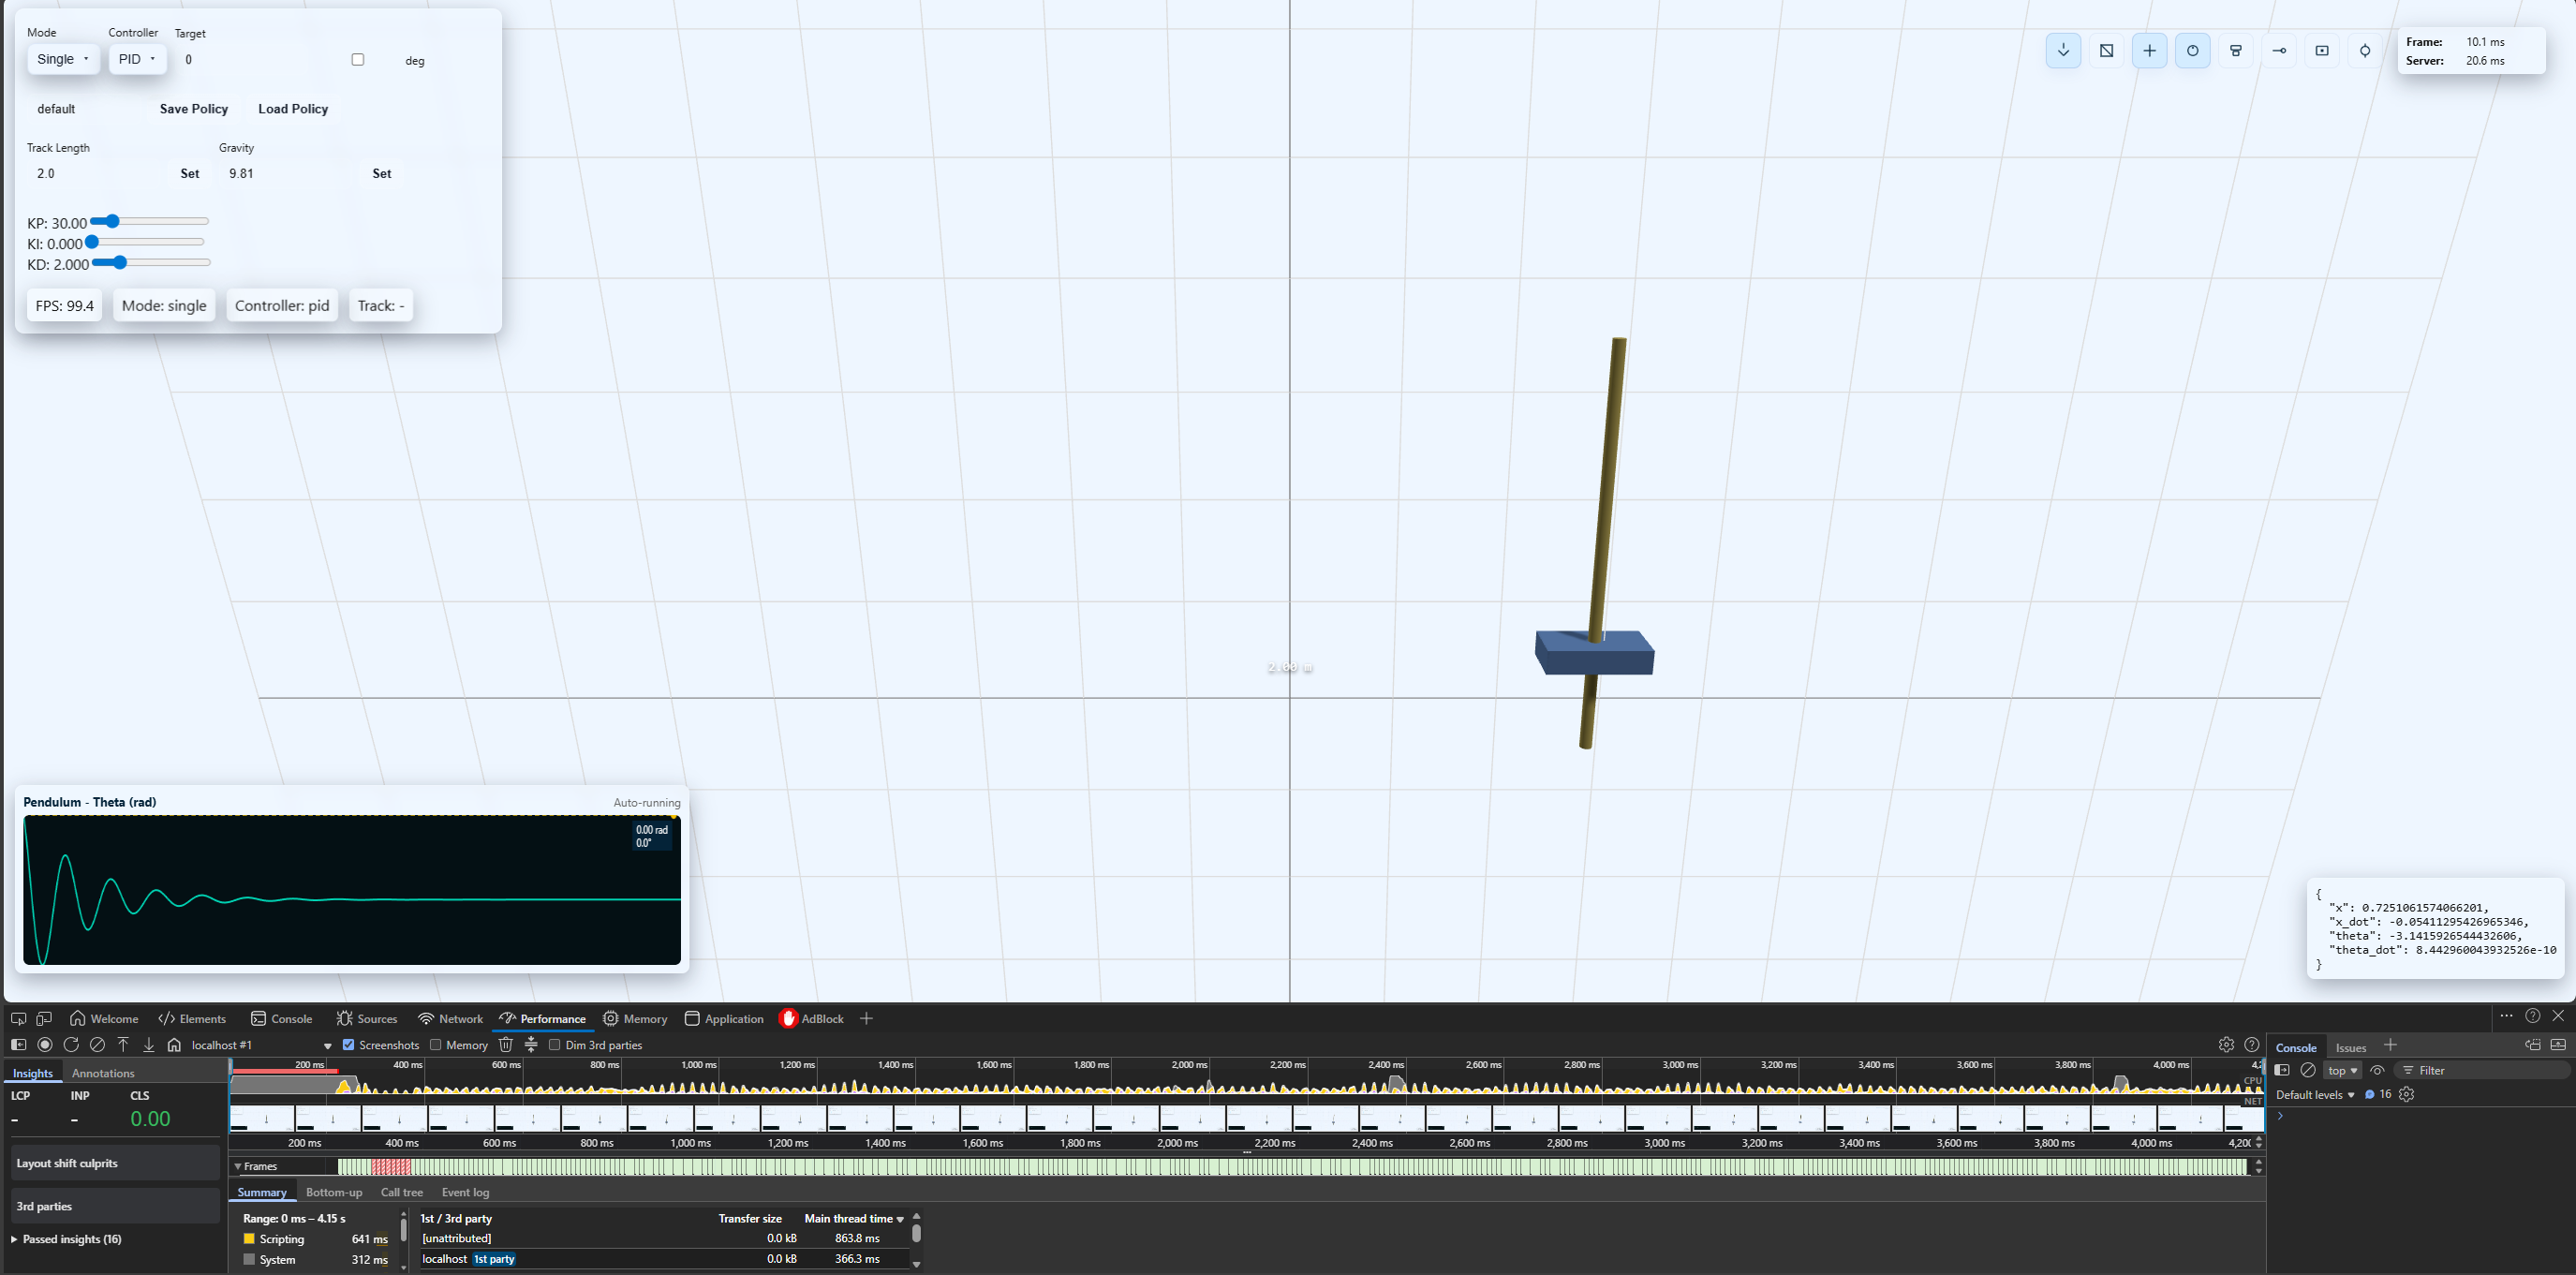
Balancing a single pendulum.

Neural Networks and Reinforcement Learning: Practical Workshop Materials

Workshop materials covering PD control baselines, MLP policy imitation, double pendulum stabilization, gait generation, reward shaping, and lightweight environment wrappers.

2025-11-19 · 2 min · Theophilus Eriata